

相信很多人都有个直觉:飞起来肯定比在地上跑更难。所以网络股票交易平台,无人机既然都已经大量进入战场,无人战车、地面机器人按理说应该更容易成熟。
但真实情况恰恰相反。
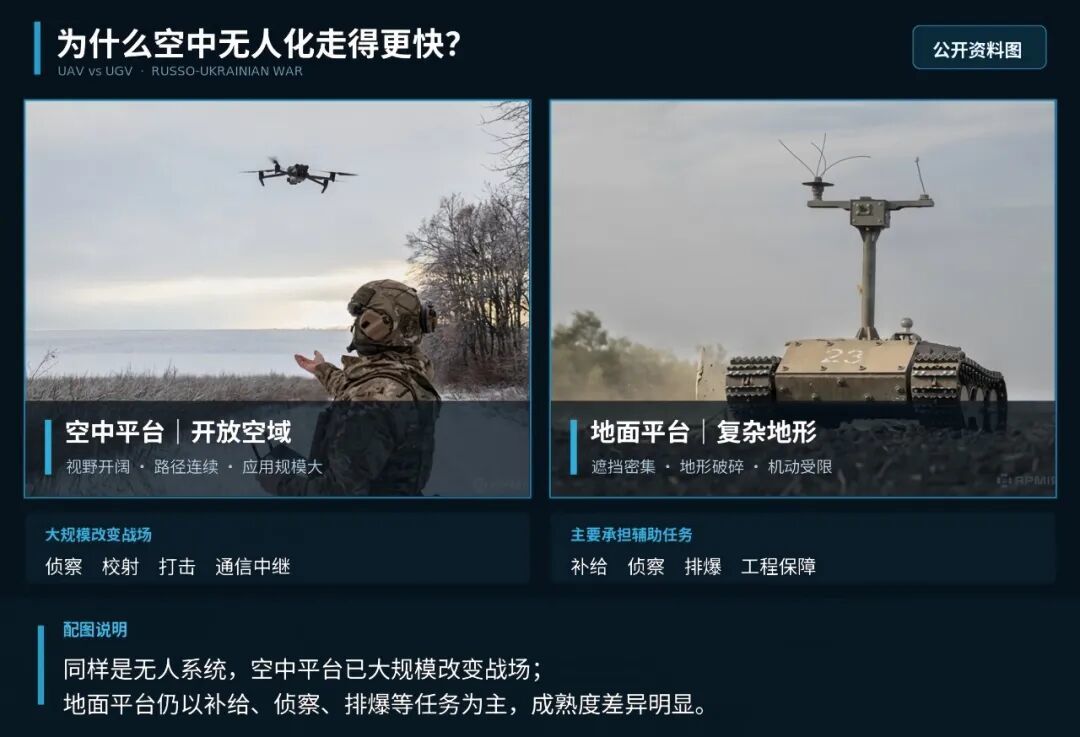
这几年俄乌战场已经证明,无人机几乎改变了战场上空的侦察、打击和校射方式;与此同时,地面无人平台虽然也在快速增加,却更多承担补给、排爆、伤员后送、布雷扫雷等高风险任务,真正能够稳定执行复杂自主战斗任务的UGV,仍远没有达到“像无人机那样成熟”的程度。乌克兰在2025年公开推动前线部署机器人车辆部队,任务也首先集中在攻防支援、后勤和排雷,而不是让无人战车全面替代有人装甲平台。澳英美在2023年底进行的 TORVICE 试验,核心测试项之一也不是“火力多强”,而是在受干扰环境下能否保持网络连接和任务可信性。这本身就说明,地面无人化真正卡住的,不是武器,而是底层运行条件。
不是“飞行更简单”,而是空中规避了地面最难的那部分问题
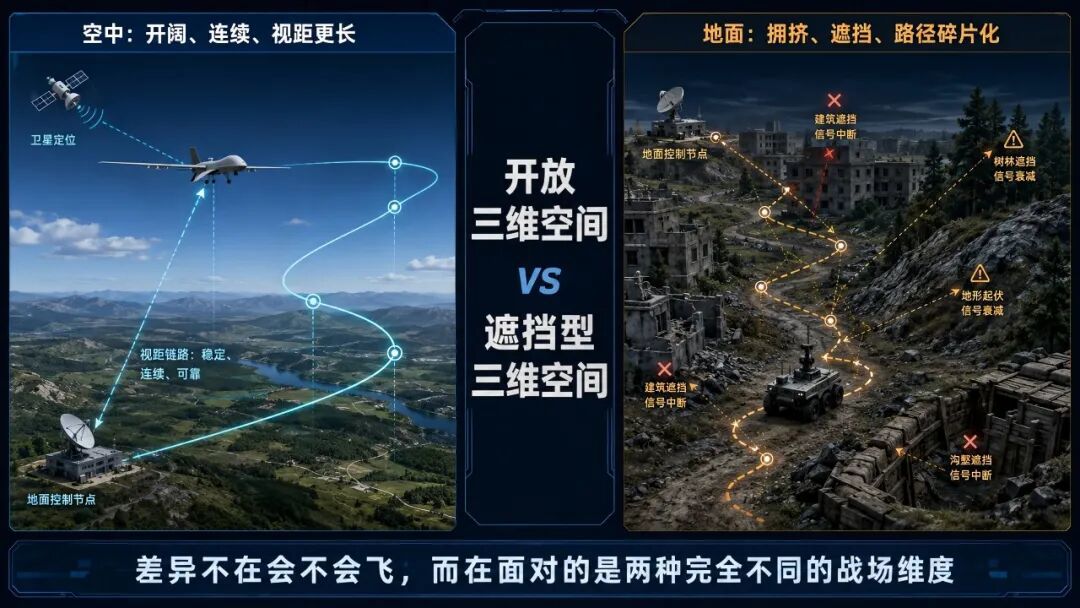
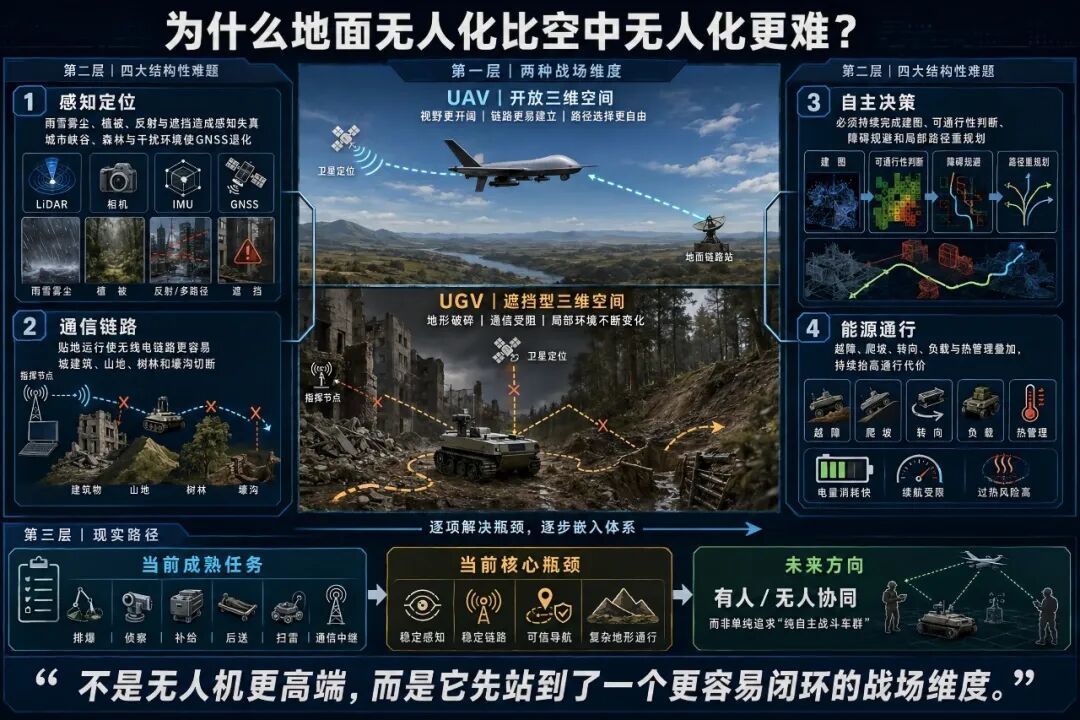
UGV,是在地面移动的无人平台;UAV,是在空中飞行的无人平台。两者都属于无人系统,但它们面对的战场维度根本不是一回事。UGV要在建筑、树林、壕沟、泥泞、碎石、坡地、废墟之间穿行;UAV大多数时候面对的,则是一个相对开阔、障碍物更少、路径选择空间更大的空域。换句话说,空中无人化并不是没有难题,而是它天然绕开了地面最复杂的那一层环境约束。
所以,地面无人化比空中无人化更难,核心不在“轮子比机翼落后”,而在于UGV必须同时解决四个叠加问题:感知定位、通信链路、自主决策、能源通行。
第一关:感知定位,地面不是“看见了”就等于“能过去”
地面平台的第一难,不是有没有传感器,而是传感器在真实地面环境里并不可靠。
UGV常用的激光雷达、本体视觉、惯导和卫星导航,本质上都容易被地面环境“反杀”。LiDAR是主动遥感,靠发射激光来测距和建图;这让它在三维重建上很强,但也意味着它高度依赖回波质量。公开道路测试显示,LiDAR在雨、雾等恶劣天气下探测性能会明显下降,点云数量和反射强度都会随着天气恶化而衰减。更麻烦的是,地面环境不像空中那样开阔:草丛、灌木、碎石、铁丝网、墙角阴影、玻璃反射、烟尘和瓦砾,都会把“看见世界”这件事变成一个不断失真的过程。LiDAR本身又是主动发射传感器,因此在对抗环境下还存在被光电侦收发现的潜在风险,这不是算法能完全抹掉的。
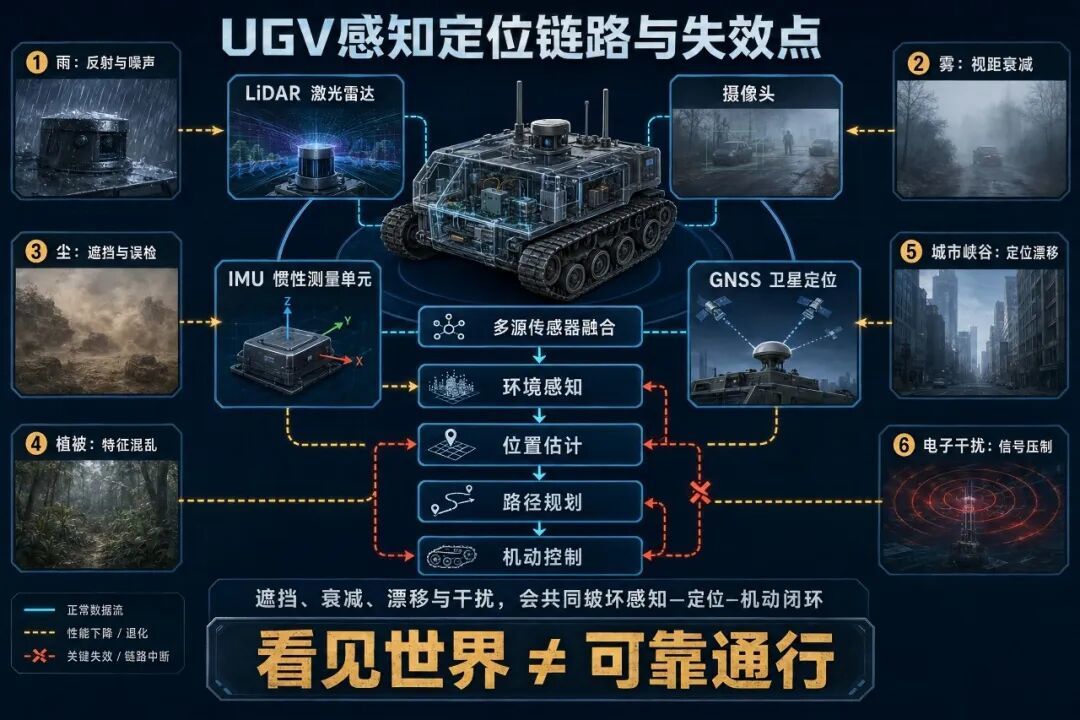
定位同样如此。卫星导航当然重要,但地面车辆最容易进入GPS拒止环境:城市峡谷会造成信号遮挡和多路径反射,森林、山地和电子压制环境会进一步放大误差。公开研究已经反复指出,GNSS在城市峡谷中会因反射、遮挡和非视距传播而显著退化;而防务导航厂商给出的公开说明也承认,地面车辆在密集城市、森林和敌方电子战环境中,传统GPS会变得不可靠。对于UAV来说,低空飞行也会遇到GNSS问题,但它至少还有高度和视野优势;对贴地运行的UGV来说,一旦地图失真、定位漂移和局部障碍判断叠加,后果就是原地趴窝、走错路,甚至撞进危险区。
第二关:通信,地面无人化最隐蔽也最致命的短板
很多人低估了通信问题,觉得只要能遥控就行,但对UGV来说,通信不是附属功能,而是生命线。
UAV在空中有一个天然优势:更容易建立高概率视距链路。相关通信研究明确提到,UAV更容易形成LoS通信,因此短距离链路质量通常更好,而且还能反过来给地面节点充当中继。地面无人车则正好相反:它在离地极近的位置工作,建筑、山脊、树林、壕沟甚至低矮土坡,都可能把链路切断。也正因为如此,TORVICE 这种近年的联合试验,把“争议环境下保持网络连接”直接列为测试重点。
最典型的例子,就是俄军“天王星-9”在叙利亚测试中暴露的问题。美国陆军“Mad Scientist”平台援引俄方公开报告称,这种原本宣称可在数公里外操控的战斗UGV,在低层建筑环境中有效操控距离一度只能压缩到约300到500米,并出现多次短时和长时失控。这个案例未必能代表所有国家、所有型号,但它非常典型地暴露了地面无人化的老问题:链路一旦被地形和建筑切碎,战斗无人车就会从“无人作战平台”瞬间退化为“失联钢盒子”。
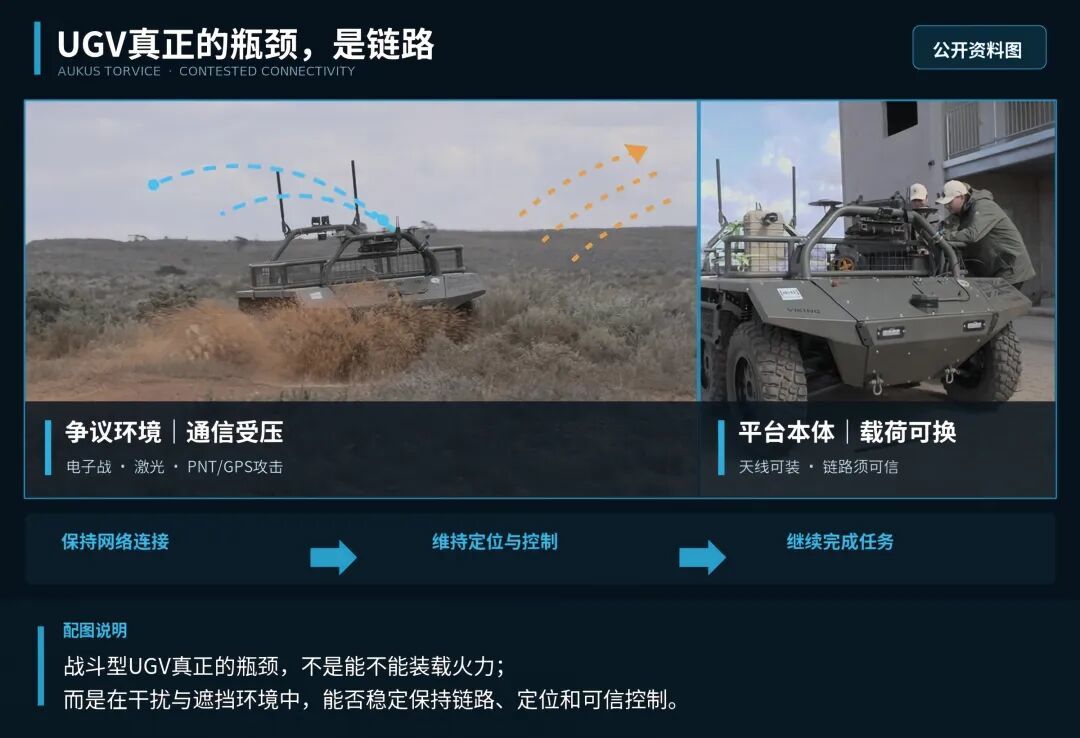
所以你会发现,无人机能做“察打一体”,很大程度上是因为它先占住了高度;而UGV很多时候还在为“在线”这件事发愁。
第三关:自主性,空中的自动飞行不能直接平移到地面
再往下看,自主性的问题更容易被误解。
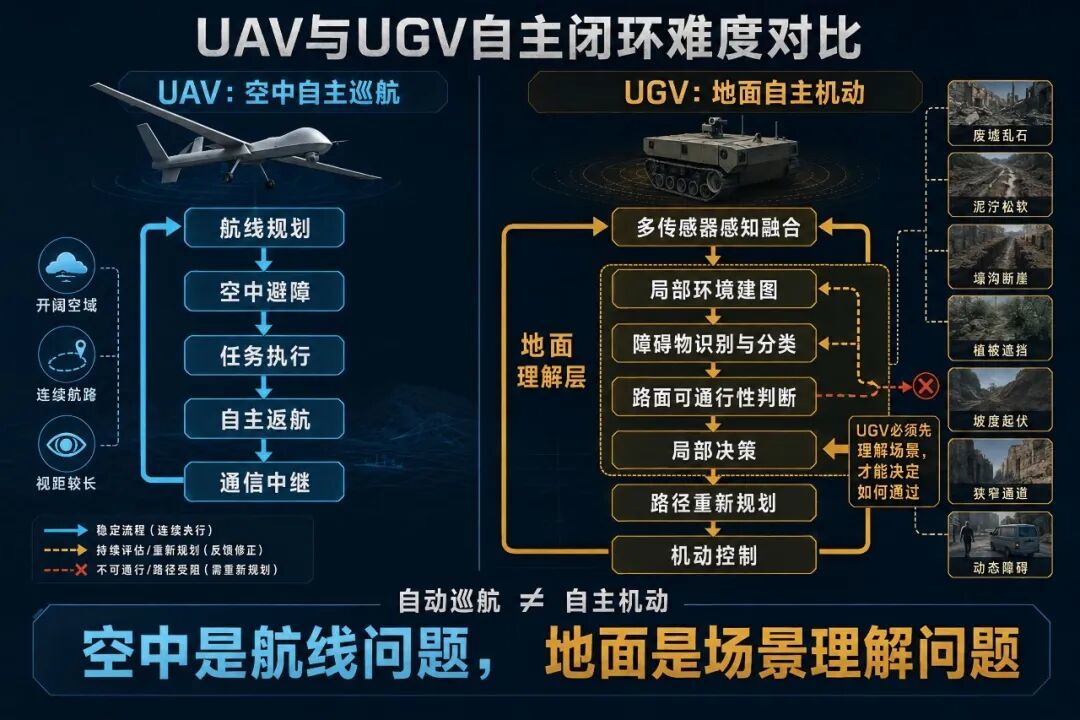
很多人把无人机的自动巡航、自动返航、航点飞行,直接类比成无人战车也应当很快实现“自动穿越战场”。这其实是两回事。SAE J3016 的L0到L5,本来就是针对道路机动车自动驾驶提出的分级框架,不是军用UGV的统一作战标准;把它直接套到军用无人系统上,容易把问题看简单了。
空中自主飞行的核心,很多时候是“我按既定航线飞到哪里”;地面自主机动的核心,却是“我如何在不断变化、不断遮挡、不断冒出新障碍的环境里,既不迷路,又不过沟,还不暴露、不失联、不撞车”。公开综述显示,地面机器人在非结构化户外环境中的核心难题,始终集中在感知融合、场景理解、定位建图和局部路径规划,而这恰恰是无人系统最难闭环的部分。DARPA 的地下挑战赛也是类似逻辑:比赛场景不是开阔道路,而是地下、城市废墟、洞穴等“黑、乱、堵、无GPS”的复杂环境,目标就是逼着机器人在最不友好的空间里自主搜索、建图和导航。
说白了,UAV很多任务是在“空中走线”;UGV很多任务是在“地面破局”。前者难在控制与对抗,后者难在每一步都要先证明自己没看错、没算错、没撞上。
第四关:能源与通行,地面平台每前进一步都在“花代价”
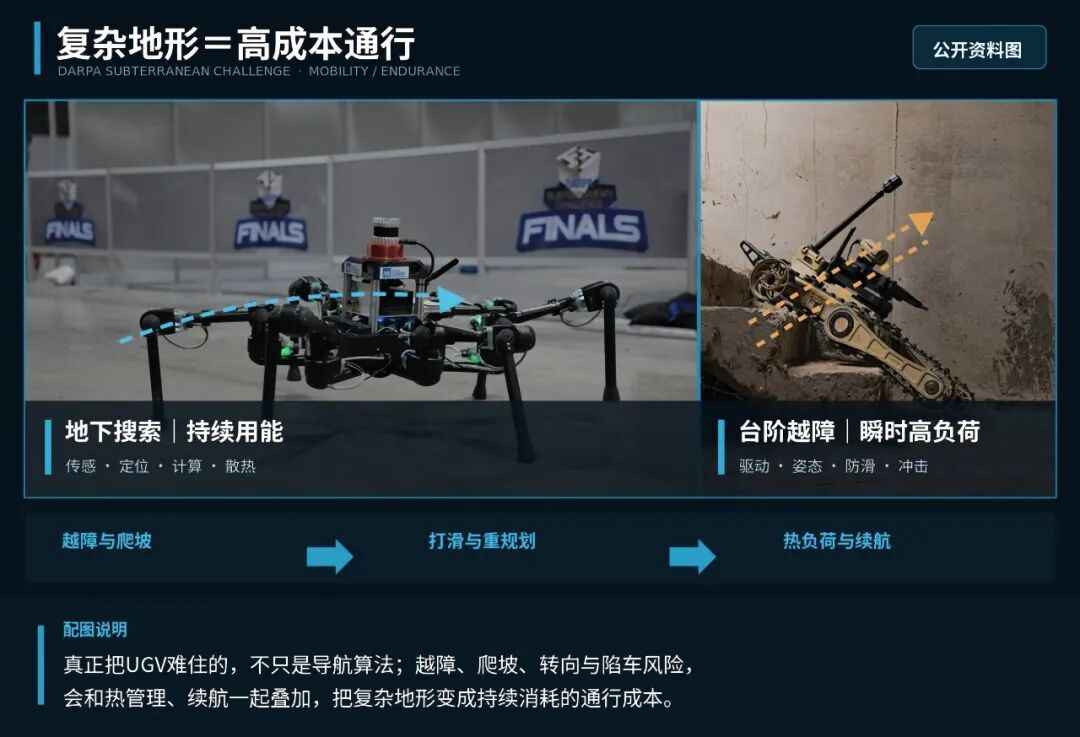
很多人会说,无人机需要持续提供升力,怎么会比地面机器人更省?问题在于,战场上的UGV不是在平整公路上跑。它要越障、爬坡、陷泥、转向、急停、拖载荷,还要带传感器、算力和通信设备一起工作。公开研究一直把能源自治视为地面机器人户外应用的关键问题之一,尤其是履带式、滑移转向平台,由于接地面积大、摩擦损耗高,能耗问题更突出。换句话说,UGV不需要像UAV那样持续“托住自己”,但它必须长期与地形、摩擦和障碍较劲。
这就带来一个现实判断:
无人机掉链子,很多时候是风、干扰、火力和续航;
无人战车掉链子,往往是看不清、连不上、算不准、走不动四件事一起发生。
最后看趋势:破局方向不是“纯无人替代”,而是有人/无人协同
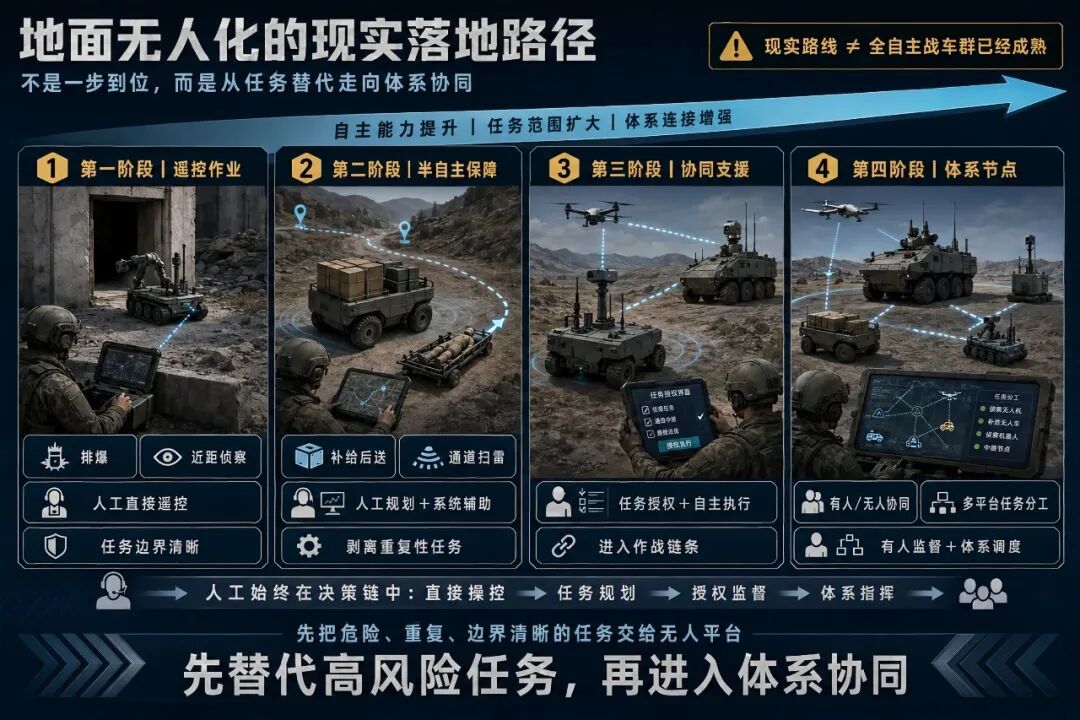
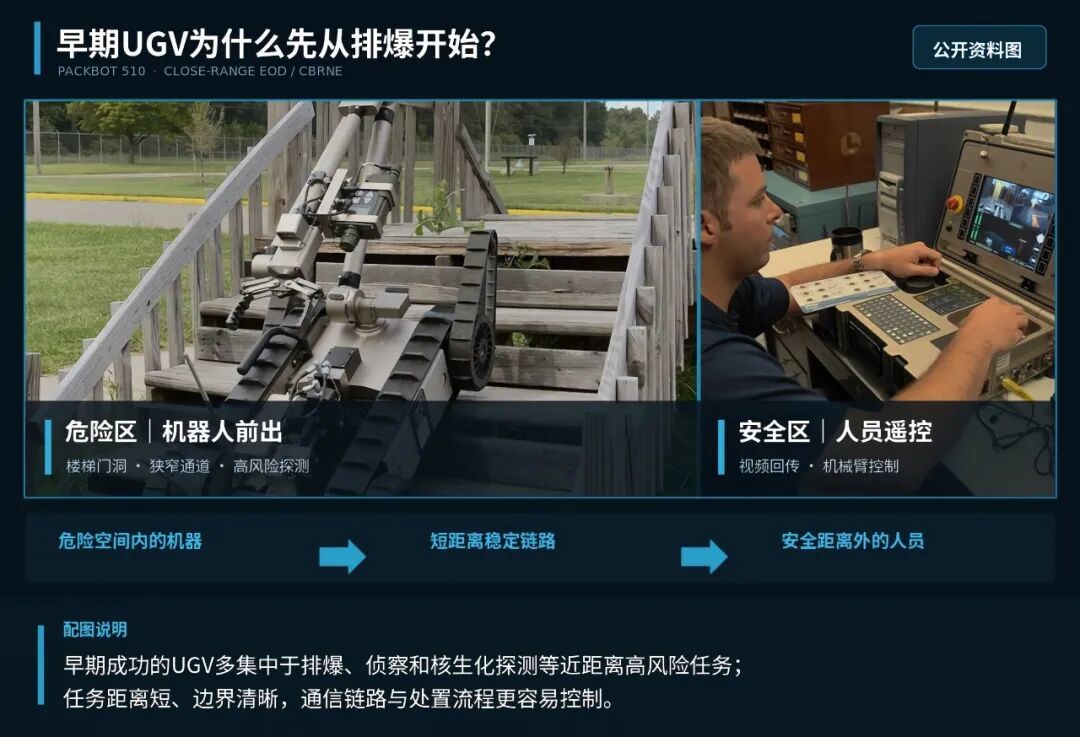
因此,未来地面无人化真正可行的路线,大概率不是一夜之间出现L5级“全自主战车”,而是先把高风险、重复性、可模块化的任务切出去:前沿补给、伤员后送、排爆扫雷、侦察引导、通信中继、火力诱饵,再逐步纳入有人/无人协同体系。
这也是为什么近年公开项目越来越强调协同而不是单车神话:乌克兰推动机器人车辆部队,重心先放在支援和减员;美军RCV项目继续推进原型验证,但离大规模成熟列装仍有距离;MUM-T这类概念的价值,也恰恰在于让有人平台掌握任务裁决权,让无人平台去承担最危险、最前沿、最消耗人的那部分工作。真正决定地面无人化速度的,不是哪一型无人战车火力更猛,而是谁先把**感知—通信—导航—协同**这条底层链路做稳。
所以,今天最该纠正的一句误区就是:不是无人机比无人战车“更高端”,而是无人机率先站到了一个更容易实现闭环的战场维度。
空中无人化先成熟,不是因为空战更简单;而是因为地面无人化必须直面最复杂的地形、最脆弱的链路、最苛刻的定位和最麻烦的通行代价。谁先跨过这四道坎,谁才真正握住下一阶段陆战体系的主动权。
参考资料:1. 网易订阅:《地面无人战车:十二项关键技术的发展趋势》(2021),介绍了UGV功率、AI、通信等十二项关键技术趋势;2. 今日头条:《国外军用无人驾驶地面车辆(UGV)面临的技术难题和未来发展路径》(2023),详细描述了感知定位、通信、自主性三大挑战;3. Army Recognition: Overland AI Ultra全自动驾驶地面车辆报道(2025),介绍了GPS拒止环境导航技术;4. 学术之家:岳松堂、张志杰《外军无人地面车辆发展分析》,概述UGV发展历程;5. 兵器知识/军武次位面等国内军事媒体关于中国机器狼、俄罗斯天王星-9的公开报道;6. 印度SGV-500无人战车(2026年7月)报道,提供通信中继技术最新案例。
说明:本文配图包括公开资料图、科普信息图与AI生成示意图。AI图仅用于辅助理解和主题表达,不代表真实战场画面;相关参数和判断均基于公开资料整理网络股票交易平台,具体情况可能因型号、批次和公开口径不同而存在差异。
文章为作者独立观点,不代表股票杠杆平台查询_股票配资平台开户_股票按月配资申请观点
相关文章


